

Actualizado el 28/07/2026: Waddle Labs presentó agentes basados en Claude para robots, un paso que busca llevar la investigación de robótica de Anthropic desde el laboratorio hacia productos que controlan robots reales con instrucciones de alto nivel. Abajo, qué son esos agentes Claude para robots, qué está confirmado y qué todavía no.
En pocas palabras: En 2026 Anthropic probó a Claude controlando robots reales —desde un péndulo hasta un Unitree Go2 cuadrúpedo— con cuatro métodos de control. El mejor rendimiento llega dando instrucciones de alto nivel (steering), no comandos de motor individual. Ahora Waddle Labs empaqueta ese enfoque en agentes Claude para robots pensados para tareas físicas.
Anthropic publicó pruebas donde Claude controla robots reales, incluido un Unitree Go2, y en paralelo negoció este año con la startup Physical Intelligence. Los agentes de IA para robots ya perciben una escena, razonan y ejecutan acciones físicas, aunque su rendimiento depende muchísimo de cómo se conecta el modelo al robot. Waddle Labs entra en esa historia con un producto: agentes que corren sobre Claude para dirigir robots.
Los agentes de IA para robots son sistemas que combinan un modelo de lenguaje con sensores y actuadores para percibir el entorno, entender el estado del robot y emitir acciones que cambian el mundo físico. A diferencia de un chatbot, no se quedan en el texto: mueven un brazo, hacen caminar a un cuadrúpedo o agarran un objeto. Anthropic los probó con Claude sobre varios cuerpos robóticos en 2026; Waddle Labs busca convertir ese experimento en algo desplegable.
En resumen
- Waddle Labs presentó agentes basados en Claude para robots, orientados a que el modelo dé instrucciones de alto nivel a robots físicos.
- Anthropic probó a Claude controlando desde un péndulo hasta un Unitree Go2 real, con cuatro métodos de control de distinto nivel de abstracción.
- El rendimiento del modelo depende del método: anda mejor dando instrucciones de alto nivel (steering) que comandando torques de motor directo.
- Physical Intelligence levantó más de USD 1.000 millones; su modelo π0 es de los más usados en investigación robótica.
- Anthropic y Physical Intelligence tuvieron charlas de adquisición esta primavera boreal, pero el CEO Karol Hausman negó el acuerdo (julio 2026).
Claude es un modelo de lenguaje grande desarrollado por Anthropic, diseñado para generar texto, responder preguntas y asistir en tareas de análisis, programación y escritura. Fue lanzado en 2023.
¿Qué son los agentes Claude para robots de Waddle Labs?
Los agentes Claude para robots son sistemas que usan el modelo de Anthropic como “cerebro interpretativo”: reciben una instrucción de alto nivel, la traducen en comandos y se los pasan a los sistemas de control que ya mueven el robot. Waddle Labs se presenta como la empresa que empaqueta este enfoque en un producto, en vez de dejarlo como paper de laboratorio. La idea central: Claude no comanda cada motor, decide el “qué” y delega el “cómo”.
Acá conviene marcar la diferencia fina. Una cosa es que el modelo genere torques o mueva articulaciones una por una. Otra, muy distinta, es que emita órdenes tipo “avanzá dos metros y girá” a una política preentrenada que se encarga del resto. Waddle Labs apuesta al segundo camino, que es justo donde la investigación de Anthropic mostró mejores números. No es casual: es la capa donde el LLM rinde sin tener que resolver física en tiempo real.
¿Qué aporta un actor como Waddle Labs frente al experimento original? Sobre todo, la promesa de un puente. El estudio de Anthropic mostró que se puede; el problema siempre fue pasar de la demo controlada al robot que trabaja en un entorno real. Un producto que estandarice cómo se le da “steering” a Claude ahorra que cada equipo arme esa plomería desde cero. Eso sí: hasta ver despliegues verificados, conviene tomar el anuncio como una declaración de rumbo, no como una capacidad ya probada en producción. Habría que ver benchmarks independientes antes de comprarse el entusiasmo. Sobre eso hablamos en en nuestra guía completa sobre Claude.
¿Por qué Anthropic invierte en agentes de IA para robots?
Porque quiere saber si lo que hace bueno a Claude con texto sirve también para el mundo físico. En su investigación “Claude plays robotics”, el equipo de Shmuel Berman, Michael Ilie, Jia Deng y Daniel Freeman le dio a varios modelos de lenguaje el control de distintos robots para medir si podían percibir una escena y actuar sobre ella con precisión.
La conclusión honesta del propio paper: los modelos mejoran rápido, pero qué tan capaces son depende mucho de cómo se los enchufa al robot. No es que Claude “entienda” el cuerpo del robot por arte de magia. Le va bien cuando el sistema le da palancas de alto nivel, y le cuesta cuando tiene que bajar hasta la fuerza de cada motor.
Ojo con leer esto como marketing. Es un experimento con resultados mezclados, publicado por la misma empresa que hace el modelo (tomalo con esa pinza). Aun así marca la dirección: la inteligencia física dejó de ser un tema de nicho para pasar a la agenda de los laboratorios de LLM más grandes, y ahora también a la de startups como Waddle Labs.
¿Qué son los agentes autónomos de IA?
Un agente autónomo de IA es un sistema que percibe, razona y ejecuta acciones para cumplir un objetivo sin que le dictes cada paso. Le das una meta (“movés esa caja a la mesa”) y él decide la secuencia, invoca herramientas, evalúa el resultado y corrige. La diferencia con un chatbot es que el chatbot te responde; el agente hace. Lo explicamos a fondo en todo lo que necesitás saber de Claude.
Para armar uno con Claude está el Agent SDK de Anthropic, que te deja construir agentes personalizados con acceso a herramientas, memoria y bucles de decisión. En robótica ese “toolbox” son los actuadores y sensores del robot. El modelo razona sobre el estado y elige la acción; el resto de la stack la traduce a movimiento.
Ponele que le pedís a un agente que ordene un depósito. No le explicás cómo mover cada articulación. Le decís el resultado, él planifica, prueba, se equivoca, ajusta. Ahí está la gracia (y también el riesgo).
¿Cómo controla Claude distintos tipos de robots?
Anthropic probó a Claude en tres áreas: control clásico (por ejemplo, balancear un péndulo), locomoción y navegación (que robots con patas se paren, caminen y se muevan en el espacio) y manipulación (usar un brazo robótico para agarrar y mover objetos). Los cuerpos incluyeron juguetes de control clásico, un cuadrúpedo y un humanoide simulados, un brazo robótico y un Unitree Go2 real.
El detalle clave está en cómo se le dio el control. Anthropic le ofreció al modelo cuatro caminos distintos, desde comandar torques de motor (lo más “crudo”) hasta darle instrucciones de alto nivel a una política preentrenada, que es una red neuronal aparte que convierte órdenes generales en movimientos coordinados de las articulaciones. Complementá con comparar modelos como Sonnet y Opus.
¿Y qué pasó cuando le tocó lo más difícil? Le costó. Con torques directos, el modelo tiene que resolver a mano una física que normalmente maneja un controlador dedicado. Con steering, en cambio, delega esa parte y se concentra en el “qué”, no en el “cómo”. Por eso el mismo modelo puede parecer torpe o competente según cómo lo conectes. Más contexto en comparar Sonnet con Opus.
¿Cuál es la diferencia entre los niveles de control según abstracción?
La abstracción es cuán “alto nivel” es la instrucción que da el modelo. Cuanto más bajo (torques), más carga física resuelve el LLM y peor le va. Cuanto más alto (steering), más se apoya en una política ya entrenada y mejor rinde. Esta tabla resume los cuatro métodos que usó Anthropic.
| Método de control | Abstracción | Qué hace el modelo | Rendimiento de Claude |
|---|---|---|---|
| Torques de motor | Baja | Comanda la fuerza de cada articulación | El caso más difícil, flojo |
| Escribir código de controlador | Media-baja | Programa el controlador que mueve el robot | Mejora respecto a torques |
| Entrenar un controlador con RL | Media | Entrena una política desde cero | Variable según la tarea |
| Instrucciones de steering | Alta | Da órdenes a una política preentrenada | El mejor de los cuatro |
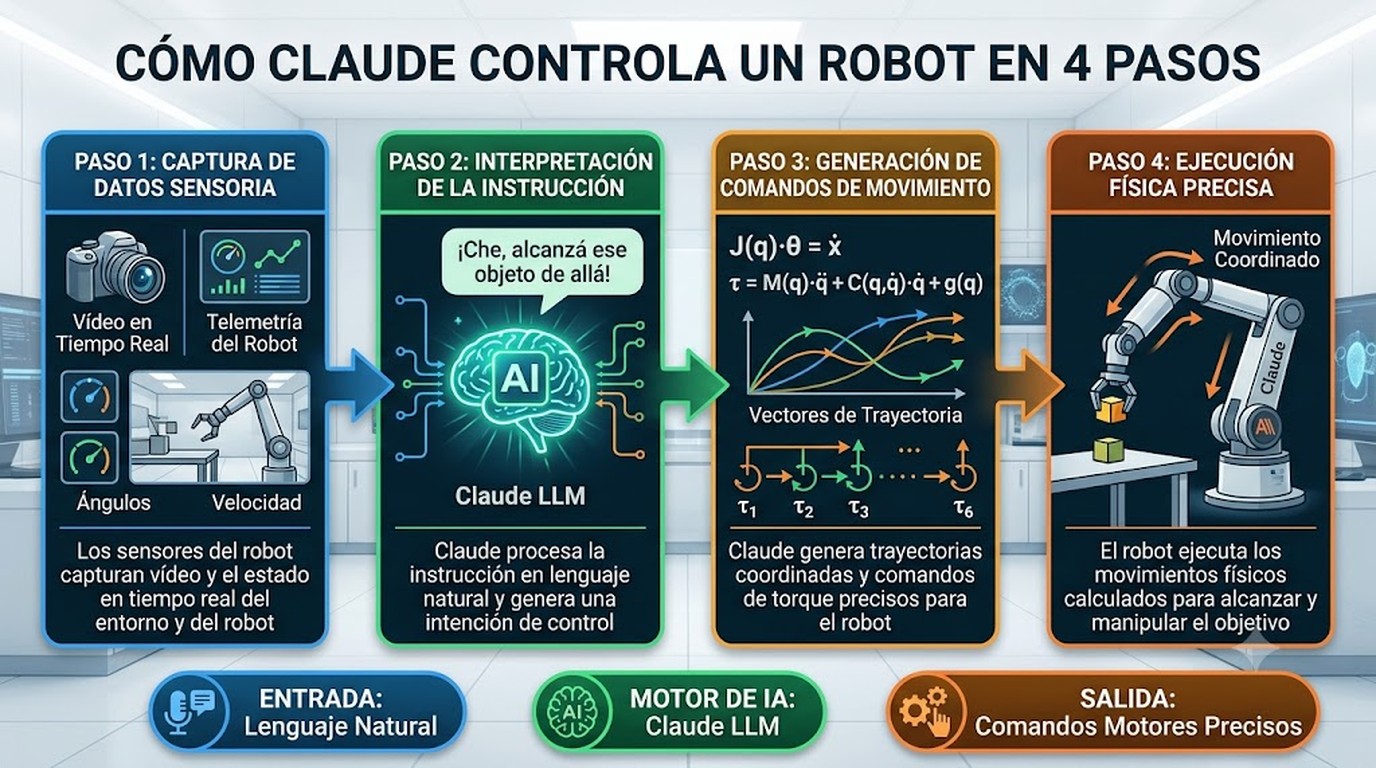

La lectura práctica: si mañana montás un agente para un robot, el nivel de abstracción de la interfaz define casi todo el resultado. Es una decisión de arquitectura, no un detalle. Un producto como el de Waddle Labs se juega justamente ahí: en qué tan buena es esa capa de steering.
¿Qué robots y tareas apuntan a resolver los agentes Claude para robots?
Los agentes Claude para robots apuntan a las mismas tres categorías que testeó Anthropic: control clásico, locomoción y manipulación. La novedad de un producto como el de Waddle Labs no está en inventar tareas nuevas, sino en darle a un equipo una forma estándar de conectar Claude a robots que ya existen. Sobre el hardware, el estudio original cubrió cuerpos concretos que sirven de referencia.
- Locomoción con cuadrúpedos: el Unitree Go2 real y un cuadrúpedo simulado son los casos donde el steering brilla. El agente ordena desplazamientos y la política preentrenada coordina las patas. Es el terreno más maduro para pasar de demo a piloto.
- Manipulación con brazos robóticos: agarrar y mover objetos exige precisión 3D y buen feedback de sensores. Es más frágil que la locomoción: un objeto corrido o mal iluminado ya complica al agente.
- Control clásico: tareas tipo balancear un péndulo o un humanoide simulado sirven de banco de pruebas. No son aplicaciones finales, pero miden si el modelo entiende dinámica.
El punto honesto: hasta acá, el detalle verificable sobre qué robots controla específicamente Waddle Labs y con qué tasa de éxito no está publicado con benchmarks independientes. Lo que sí sabemos es el marco técnico en el que se apoya. Antes de asumir que anda en tu caso de uso, pediría datos concretos de la empresa y una prueba en tu propio entorno.
¿Qué es Physical Intelligence y qué pasó con el rumor de adquisición?
Physical Intelligence es una startup de robótica que levantó más de USD 1.000 millones y, según reportes, estuvo en charlas por una nueva ronda esta primavera boreal. Su modelo π0 es de los “cerebros de robot” más usados en investigación. En julio de 2026 corrió el rumor de que Anthropic la iba a comprar.
El rumor se disparó a partir de un posteo del bloguero Robert Scoble en X y voló, incluso después de un desmentido. Acá viene lo interesante: no era del todo falso. Según TechCrunch, citando a The Information, Anthropic y Physical Intelligence sí tuvieron charlas de adquisición esta primavera. Scoble pudo haber errado los detalles sin errar del todo en que algo había pasado.
El desmentido tampoco fue el más contundente de la historia. El CEO Karol Hausman les dijo a sus empleados que los reportes no eran ciertos. Traducción: hubo conversaciones reales, la compra hoy no está confirmada, y todo lo que se lea sobre un acuerdo cerrado entra en la categoría de especulación. Ya lo cubrimos antes en las capacidades de Claude 3 Opus.
¿En qué se diferencian los agentes de IA del control robótico tradicional?
El control robótico tradicional (y la automatización tipo RPA) sigue reglas fijas: si pasa A, hacé B. Funciona bárbaro mientras el entorno no cambie. El problema aparece apenas la escena se mueve un centímetro fuera del guion. Un agente de IA, en cambio, razona sobre un estado nuevo y decide una acción que nadie programó explícitamente. Relacionado: integración con Make.com.
- Reglas vs. razonamiento: la automatización clásica ejecuta secuencias predefinidas; el agente planifica en función del objetivo y del estado actual.
- Rigidez vs. adaptación: un brazo con RPA repite el mismo movimiento; un agente ajusta si el objeto está corrido o cambió de forma.
- Determinismo vs. incertidumbre: lo bueno de las reglas es que son predecibles; lo bueno del agente es que generaliza, aunque a veces se mande cualquiera.
Ninguno reemplaza al otro todavía. En tareas ultra repetitivas, la “vieja” automatización determinista sigue ganando en confiabilidad. El agente pinta cuando hay variabilidad que las reglas no cubren.
¿Qué casos de uso aparecen con agentes de IA para robots?
Los casos que se testean hoy son manipulación (brazos que agarran y mueven objetos), locomoción (cuadrúpedos que navegan un espacio) y automatización de flujos de trabajo donde el robot es un actor más en una cadena que orquesta un agente. Las pruebas de Anthropic con el Unitree Go2 y con brazos robóticos apuntan justo a ese terreno, y ahí es donde Waddle Labs dice querer jugar.
Del lado de software, el mismo enfoque de agente que mueve un robot sirve para orquestar tareas que encadenan varios sistemas: subís datos, el agente los procesa, dispara acciones en otras herramientas, verifica y reintenta si algo falla. Si vas a orquestar una flota de agentes o correr los servicios que los coordinan, vas a necesitar infraestructura confiable; para hosting y servidores en Argentina podés mirar donweb.com.
Eso sí: hay una distancia enorme entre un experimento controlado y una línea de producción real. Subís el agente, anda hermoso en el laboratorio con el robot quieto y buena luz, lo llevás a un depósito con cajas mal apiladas, sombras raras y un piso disparejo, y de golpe la “inteligencia” se pone a dudar de cosas que un operario resuelve sin pensar. Por eso la mayoría de los despliegues serios todavía viven en piloto.
Limitaciones actuales de los agentes Claude para robots
La limitación central es que Claude funciona como cerebro interpretativo, no como sistema autónomo completo. Necesita una política preentrenada abajo que traduzca sus órdenes a movimiento, sensores confiables que le informen el estado del robot y, muchas veces, fine-tuning para cada cuerpo distinto. Sacale una de esas patas y el desempeño se cae. Un producto que las estandarice ayuda, pero no borra los límites de fondo.
- Brecha sim-to-real: lo que anda en simulación no siempre anda en el robot físico. La fricción, el peso real y el ruido de sensores rompen supuestos que en la simulación estaban limpios.
- Latencia de respuesta: el modelo razona y eso lleva tiempo. En tareas que exigen reacción rápida, ese retardo puede ser la diferencia entre agarrar un objeto o tirarlo.
- Dependencia de sensores: si la percepción es pobre, el razonamiento parte de datos malos. Basura entra, basura sale, también en robótica.
- Fine-tuning por robot: generalizar a un cuerpo nuevo sin reentrenar sigue siendo el santo grial, no la realidad de hoy.
Ninguna de estas limitaciones es letal, pero todas son reales. Cuando alguien te muestre un agente Claude para robots resolviendo una tarea, la pregunta correcta no es “¿qué modelo usa?”, sino “¿en qué condiciones se probó y cuántas veces falló?”.
¿Cuál es el futuro de la inteligencia física con Claude?
La apuesta es que la inteligencia física sea un pilar de la próxima etapa: modelos que entiendan el mundo real con la misma soltura con la que hoy entienden texto. Las pruebas de robótica de Anthropic, las charlas con Physical Intelligence y la aparición de productos como los de Waddle Labs van en esa línea, aunque falte camino. Tema relacionado: implementar agentes con Claude Code.
En paralelo, Anthropic anunció que compromete USD 10 millones CAD para investigación de IA en Canadá en 2026, con alianzas con los tres institutos regionales líderes: Amii, Mila y el Vector Institute. Canadá no es casualidad: Toronto, Montréal y Alberta fueron cuna del deep learning moderno y del aprendizaje por refuerzo, que es exactamente lo que necesitás para robots.
¿Significa esto que en 2026 vas a tener un robot autónomo con Claude en tu casa? No. Significa que la inversión y la investigación se están moviendo hacia ahí, con resultados todavía dependientes de la arquitectura de control. Te puede servir nuestra cobertura de capacidades de la API Claude.
Qué está confirmado y qué no
- Confirmado: Anthropic publicó pruebas de Claude controlando robots, incluido un Unitree Go2 real, con cuatro métodos de control de distinta abstracción.
- Confirmado: el mejor rendimiento se dio con instrucciones de alto nivel (steering) a una política preentrenada, no con comandos de torque directo.
- Confirmado: Anthropic y Physical Intelligence tuvieron charlas de adquisición esta primavera boreal, según The Information vía TechCrunch.
- Novedad, presentada por la empresa: Waddle Labs anunció agentes basados en Claude para robots que aplican el enfoque de steering.
- No confirmado: qué robots controla específicamente Waddle Labs, con qué tasa de éxito y en qué despliegues reales; faltan benchmarks independientes.
- No confirmado: la adquisición de Physical Intelligence por parte de Anthropic; el CEO Karol Hausman la negó en julio de 2026.
Errores comunes al pensar en agentes de IA para robots
- Creer que el modelo “controla” el robot solo: el rendimiento depende de la política preentrenada y de la interfaz. Sin steering de alto nivel, hasta un modelo capaz se traba con los torques.
- Confundir demo con producción: un video lindo en laboratorio no dice nada sobre cómo se comporta con variabilidad real. Preguntá siempre por las condiciones de la prueba antes de comprarte el hype.
- Tomar un anuncio de producto como capacidad probada: que Waddle Labs presente agentes Claude para robots no equivale a que ya funcionen en tu depósito. Pedí datos y una prueba en tu entorno.
- Dar por hecha la adquisición de Physical Intelligence: hubo charlas, sí, pero la compra fue negada. Repetir el rumor como noticia cerrada es exactamente el error que se viralizó en X.
Preguntas Frecuentes
¿Qué son los agentes Claude para robots?
Son sistemas que usan el modelo Claude de Anthropic como cerebro interpretativo: reciben una instrucción de alto nivel, la traducen en órdenes y se las pasan a los controladores que mueven el robot. Waddle Labs los presentó como producto en 2026. La clave es que Claude decide qué hacer y una política preentrenada resuelve cómo ejecutar el movimiento.
¿Cómo puede Claude controlar un robot físico?
Claude se conecta al robot por métodos de distinta abstracción: comandando torques de motor, escribiendo código de controlador, entrenando una política con aprendizaje por refuerzo o dando instrucciones de alto nivel a una política preentrenada. Según las pruebas de Anthropic, rinde mejor con instrucciones de alto nivel (steering) que comandando la fuerza de cada motor.
¿Qué tipos de tareas robóticas puede automatizar Claude?
Las tres categorías documentadas son control clásico (por ejemplo, balancear un péndulo), locomoción y navegación (que un cuadrúpedo como el Unitree Go2 camine y se desplace) y manipulación (que un brazo robótico agarre y mueva objetos). La locomoción es hoy el terreno más maduro; la manipulación fina sigue siendo más frágil por la precisión que exige.
¿Cuáles son los límites de Claude en robótica?
Claude funciona como cerebro interpretativo, no como sistema autónomo completo: depende de una política preentrenada, de sensores confiables y muchas veces de fine-tuning por robot. Además arrastra la brecha sim-to-real y cierta latencia de respuesta. Sin esas piezas resueltas, el desempeño baja rápido, por más capaz que sea el modelo.
¿Quién está usando robots con Claude?
Hoy los actores verificables son Anthropic, que documentó pruebas de investigación, y Waddle Labs, que presentó agentes Claude para robots como producto. La mayoría de los usos concretos están en investigación o en piloto, no en producción masiva. Conviene distinguir entre proyectos documentados y aplicaciones comerciales todavía sin datos independientes.
Conclusión
Lo que cambió en julio de 2026 es que la inteligencia física salió del laboratorio y empezó a tener producto: Waddle Labs presentó agentes Claude para robots, apoyados en el enfoque de steering que la propia investigación de Anthropic mostró como el más efectivo. La dirección es clara; el modelo percibe, razona y ejecuta acciones físicas, siempre que la arquitectura de control lo acompañe.
Lo que no cambió es la realidad técnica. Claude sigue rindiendo según cómo se lo conecta, le cuesta el control de bajo nivel y arrastra la brecha entre simulación y mundo real. Si estás evaluando esto para tu equipo, separá lo confirmado de lo anunciado, no tomes un lanzamiento como capacidad probada, y cuando pruebes un agente mirá primero el nivel de abstracción de la interfaz: ahí se juega casi todo el resultado. De acá en adelante, lo que conviene seguir son los benchmarks independientes de estos agentes, no los comunicados.
Fuentes
- Anthropic – How Claude Performs on Robotics Tasks (investigación oficial)
- Waddle Labs – Agentes basados en Claude para robots (sitio oficial)
- Develeap – Claude plays robotics: análisis del enfoque de control
- TechCrunch – El rumor Anthropic-Physical Intelligence en X (julio 2026)
- Anthropic – USD 10 millones CAD para investigación de IA en Canadá